Tragbare Intelligente Roboter
Study these flashcardsFree · spaced repetition · iPhone, Android, Mac & web
All cards
1
Prothesen: Anforderungen an den Schaft
- enorme Kräfte aufnehmen und verteilen
- empfindliche Stellen schützen (Polsterung)
- maximal leicht sein (3D-Druck Material)
- Schweiß verhindern (Mikroluftkammern)
- Hafteigenschaft: leichter Einstieg, guter Halt
- antibakteriell (Lotuseffekt)
- antiallergisch (DIN EN ISO 10993-5 geprüft)
- passgenaue Einarbeitung der Elektroden/Akkus
2
Prothesen: Anforderungen an den Stumpf (Vermessung herkömmlich)
- Vermessung durch Gips
- Vermessung durch hydrostatischen Gips
3
Prothesen: Probleme von Gips-Vermessung:
- Nur eine Haltung
- unbelastet
- unklar wo Weichteile, empfindliche Knochenteile
4
Prosthesen: Probleme Vermessung hydrostatischer Gips
- Laut Studien nicht vergleichbar mit Verformungen beim Stehen und laufen
- Kein Abdruck in Bewegung
- Kein Vorteil zu "handmade" Abdrücken
5
Prothesen Vermessung (modern)
- Roboter zur Vermessung (Fitsocket)
- MRI Daten und finite-element-analysis (viele Messungen + anatomische Orientierungspunkte
- Eigenbau von Geräten und Software zur Online-Vermessung von Gliedmaßen Bewegung
6
Prothesen: Anforderungen aus der Kinematik
- entspricht der Kinematik der Körperteil (bei Sportprothesen)
- parallelkinematik (Agonist-Antagonist) wird durch serielle Kinematiken vereinfacht
7
Exoskelette: Anbindung an den Menschen Herausforderungen
- Mehrere Schnittstellen
- Anbindung darf nicht verletzen, einschränken oder abschnüren
8
Exoskelette: Anbindung an den Menschen Hauptfunktionen
- kinematische Kopplung (keine relativ Bewegung zwischen Mensch und Roboter)
- Übertragung von Kräften
9
Exoskelette: Wirkprinzipien von Anbindungen
- Formschluss: überträgt Bewegungen und Drehungen
- Reibschluss: überträgt Bewegungen
10
Exoskelette: Anbindung nur am Endeffektor/Hand
- Nur eine feste Anbindung
- gesamte System wird von der Hand mitgezogen
- eher für Teleoperation geeignet
11
Exoskelette: alternative Anbindung
- Textile Anbindung
- Feste Anbindung
- Gliederarmband
- Luftpolstermanschette
- Hybride Anbindung
12
Exoskelette: Textile Anbindung
- +Komfort
- -eingeschränkter Formschluss
13
Exoskelette: Feste Anbindung
- +guter Formschluss
- -Einschätzung des Arms
14
Exoskelette: Anbindung Gliederarmband
- +Relativbewegung eingeschränkt
- +Kraftübertragung durch Formschluss
- -Unbequem/keine Polsterung
- -Dickes Material zwischen Arm und Torso
15
Exoskelette: Anbindung Luftpolstermanschette
- +aktive Anpassung durch Luftdruck
- -nicht praktikabel
16
Exoskelette: Hybride Anbindung
- +Formschluss durch Ringsegmente
- +Komfort durch Polsterung
- +Elastizität durch Klettband
- -eingeschränkte Verfügbarkeit, da Spezialanfertigung
17
Exoskelette: Problem Schulter und Rückenkinematik
Sehr komplex -> schwer von außen abbildbar
18
Exoskelette: Parallelkinematik zur Abbildung der Rückenbeweglichkeit
- menschlicher Rücken ist sehr flexibel
- Linearaktuatoren fangen Kräfte an, angeordnet in Parallelkinematik bildet es die Beweglichkeit des Rücken ab
19
Exoskelette: weitere Anbindung
elektrische Schnittstellen zu den Aktuatoren und zur Software für neuromuskuläre Schnittstellen
20
Muskeln: Aktive Eigenschaften
- Krafterzeugung durch Aktin (bildet dünne Filamente) und Myosin (bildet dicke Filamente)
- wandelt chemische in mechanische Energie um
21
Muskeln: Passive Eigenschaften
Muskel in Ruheposition: Myosin wird von Aktin gelöst -> Muskel wird länger
22
Muskeln: Übergänge isotonisch-isometrisch
- Unterstützungszuckungen
- Anschlagszuckungen
23
Muskeln: Unterstützungszuckungen
Kontraktion, die erst rein isometrisch und dann isotonisch ist
24
Muskeln: Anschlagszuckungen
Kontraktion, die erst rein isotonisch und dann isometrisch ist
25
Muskeln: Übergänge isotonisch-isometrisch Maxima
- Kontraktionen an denen alle Fasern beteiligt sind
- Voraussetzung: hohe Aktionspotentialfrequenz
26
Muskel-Mechanik Aspekte
- Kraft-Längen-Relation
- Länge-Spannungs-Eigenschaft
- Verkürzungsgeschwindigkeit
- Muskelkraft
- Muskelleistung
- Muskelviskosität
- Steifigkeit
- Drehmoment
- Hill-Modell
27
Muskel-Mechanik: Kraft-Längen-Relation
- verkürzter Muskel = kleine Kraft
- gedehnt Muskel = große Kraft
28
Muskel-Mechanik: Länge-Spannungs-Eigenschaft
- Maximalkraft bei Ruhelage
- Darüber hinaus überlappen Filamente nicht mehr optimal
29
Muskel-Mechanik: Verkürzungsgeschwindigkeit
- Bei minimaler Last = maximal
- nimmt mit Belastung ab
- Hill Hyperbel Geschwindigkeit in [m/s] vs. Kraft/Last in [N]
- Ab bestimmter Belastung dehnt sich der Muskel
30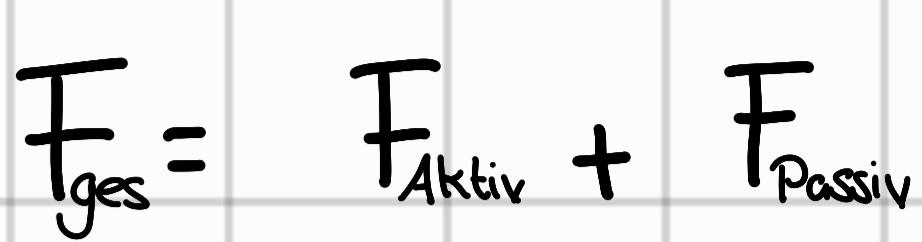
Muskel-Mechanik: Muskelkraft
31
Muskel-Mechanik: Muskelleistung
Etwa bei einem Drittel der max. Belastung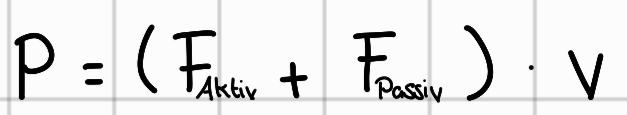
32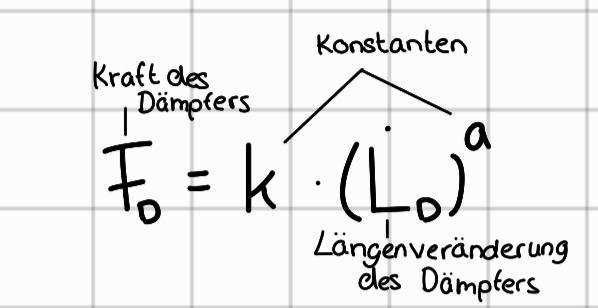
Muskel-Mechanik: Muskelviskosität
33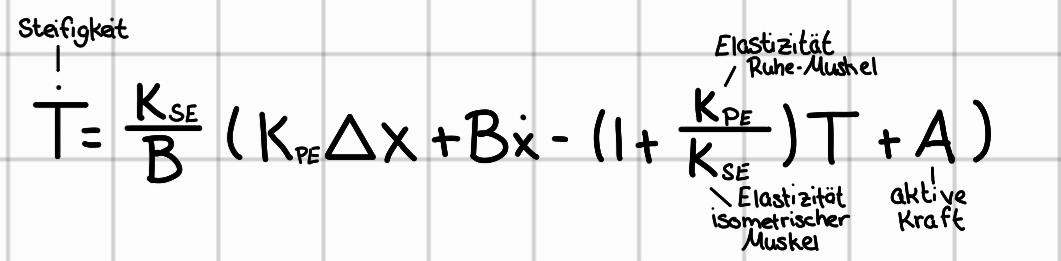
Muskel-Mechanik: Steifigkeit
34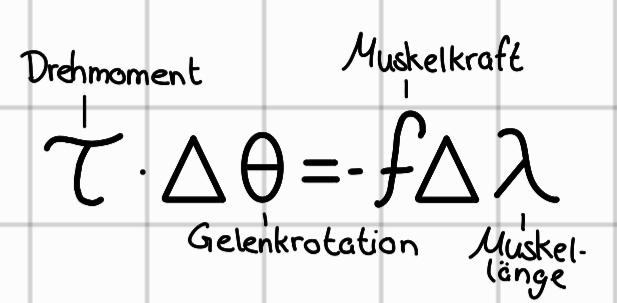
Muskel-Mechanik: Drehmoment
35
Muskel-Mechanik: Hill-Modell
beschreibt Verhältnisse zwischen Kraft und Geschwindigkeit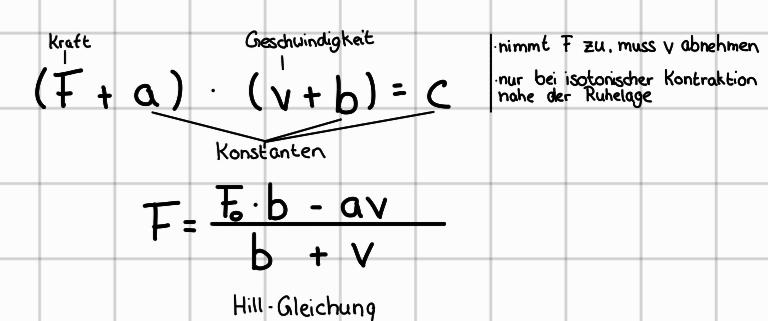
36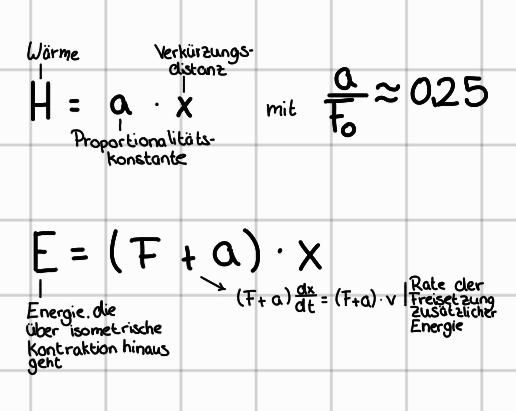
Muskel-Mechanik: Hill-Modell Energie und Wärme Gleichungen
37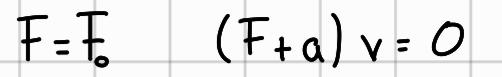
Muskel-Mechanik: Hill-Modell isometrische Exp.
38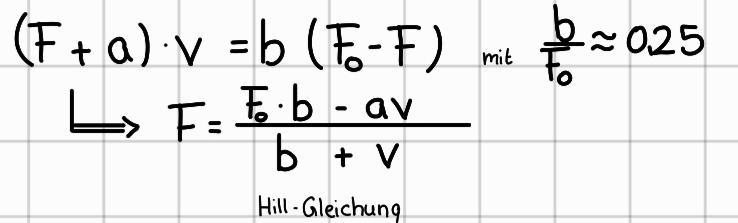
Muskel-Mechanik: Hill-Modell kontraktile Muskelexp.
39
Motoneuronen: Funktion
Motoneuronen: Funktion
40
Motoneuronen: Arten
- α- Motoneurone
- γ- Motoneurone
41
Motoneuronen: α- Motoneurone
- senden Axon an extrafusale Muskelfasern
- innerviert Skelettmuskel
- erzeugt Bewegung
- sendet "Kraft-Signal" (nur zu hohe oder zu niedrige Spannung)
42
Motoneuronen: γ- Motoneurone
- senden Axon an intrafusale Muskelfasern
- Muskelspindel bleibt angespannt -> kann sich dehnen
- sendet "Steuerungs-Signal" ("Fühlen", ob α- Motoneurone richtig handeln)
43
Motoneuronen: Rate Code
- Ausmaß der Kraft wird durch eine Rate der Motoneuronen signalisiert
- steigt die Rate -> Kraft steigt
44
Motoneuronen: Größenprinzip
Bei großem Impuls auf Mmotoneurone werden mehr Motoneurone rekrutiert, die die Muskeln innervieren
45
Motoneuronen: Afferenzen
- Golgi-Sehnenorgan
- Muskelspindel(-afferenzen)
46
Motoneuronen: Golgi-Sehnenorgan
- sind in Reihe mit dem Muskel geschalten
- bekannt als 1b-Afferenzen
- signalisieren Kraft auf den Muskel
47
Motoneuronen: Muskelspindel(-afferenzen)
- primär Afferenzen: (Gruppe 1a) signalisieren Schnelligkeit und Muskellänge, reagieren schnell bei Dehnung, melden statische Länge
- sekundär Afferenzen: (Gruppe 2) signalisieren Muskellänge, melden nur statische Länge
48
Muskeln als Aktuatoren
- sind federn-> erzeugen langsam Kraft (ungewöhnlich)
- Kraft abhängig von Muskellänge, Verwendung, Wachstum
- nicht gleichmäßige Kraftfreisetzung
- Umpolung bewirkt Aktivität des Antagonisten
- Agonist und Antagonist sind nie gleichzeitig aktiv
- Nerven leiten ca. mit SchallGeschwindigkeit, Sensoren mit Lichtgeschwindigkeit
49
Aktuatoren
- Antriebselement/(Energie-) Wandler
- elektrische Energie in mechanische Bewegung
50
Gleichstrommotoren Arten
- Bürstenmotor
- Bürstenlosermotor
- Innenläufer
- Außenläufer
51
Gleichstrommotor: Bürstenmotor
- +günstig
- -geringe Masse auf Welle
- -Lebensdauer begrenzt
52
Gleichstrommotor: Bürstenlosermotor
- +effizienter
- +weniger Verschleiß
- +mehr Leistung pro Gewicht
- -erfordert Controller
53
Gleichstrommotor: Innenläufer (Magnet innen)
- geringe Masse auf Welle
- hohe Drehzahl/hohe Leistung
54
Gleichstrommotor: Außenläufer (Magnet außen)
- hohe Masse auf Welle
- konstanten Laufverhalten
- hohes Drehmoment
- Überlastpotential bei niedrigen Drehzahlen
55
Schrittmotoren Arten
- bipol
- unipolar
- Reluktanzmotor
- Lavet-Schrittmotor
- Dauermagnet-Motor
- Hybridmotor
56
Schrittmotoren: bipol
- 2 Spulen
- 4 Anschlüsse
57
Schrittmotoren: unipolar
- mindestens 5 Anschlüsse
- einfache Steuerung
58
Schrittmotoren: Reluktanzmotor
- gezahnter Rotor mit Weicheisenstruktur
- Kein Permament
- Kein Magnetfeld nach Abschalten
59
Schrittmotoren: Lavet-Schrittmotor
- einphasig, nur eine Drehrichtung
- Rotor hat Permanentmagnet
- Ruhemomentecwichtig für Funktionsprinzip, z.b. in Sekundenzeiger
60
Schrittmotoren: Dauermagnet-Motor
- Magnet auf der Welle
- Stator Weicheisen
- Moment der Ruhe
- geringe Auflösung
61
Schrittmotoren: Hybridmotor
Permanentmagnet und gezahlten Weicheisenkern auf der Welle
62
Servomotoren: Bus System
Zur Datenübertragung zwischen mehreren Teilnehmern (z.B RS232/RS485, CAN, Profifußball DP, INTERBUS, ...)
63
Quickschaft-Aktuator
Linearmotor: elektromagnetischer Antrieb, 10-27N Stellkraft
64
Aktuatoren: Motivation/Problem
- Keine gute Kraftkontrolle, gefährlich für Mensch-Computer-Interaktion
- größte Gefahr: große Aufprallbelastung -> Verletzung/Tod
65
Aktuatoren: Motivation/Problem Lösungsansätze:
- serielle-elastische Aktuatoren
- künstliche Muskeln (McKibben Aktuatoren)
66
Aktuatoren Lösungsansatz serielle-elastische Aktuatoren:
- kombiniert statischen Antrieb und elastisches Element
- Gute Kraftregelung, hohe Kraftgenauigkeit
- geringe Impedanz, Reibungskräfte
67
Aktuatoren Lösungsansatz künstliche Muskeln (McKibben Aktuatoren):
- +leicht: Kraft-Gewicht-Verhältnis 400%
- +Umweltfreundlich
- +einfache/direkte Integration
- +nah am biologischen Vorbild
- -nicht lineares Verhalten
- -Kraft abhängig von Druck, Blasenzustand
- -Verzögerung bei großen Muskelblasen
- -Bedarf eines externen Luftkompressor
68
Zylinder: Arten
- Hydraulik
- Pneumatik
69
Hydraulik Zylinder:
- Öldruck ~ 210-500 bar
- Getriebetyp
- überträgt Leistung, Energie, Kraft, Drehmoment
- langsame Übertragung
- +hohe Leistungsdichte
- +gute Regelbarkeit, Energieübertragung, Schmierung und Abführen von Verlustwärme
- +geringes Trägheitsmoment
- +Schutz vor Überlast
- -hoher Stromverbrauch
- -Brandgefahr
- -hohes Gewicht
- -empfindlich gegen Schutz
70
Pneumatik Zylinder:
- Luftdruck ~ 10 bar
- benötigt Druckluftbehälter oder Kompressor
- gleichmäßige Druckverteilung über Ausdehnungsgefäße, präzise Steuerung durch komprimieren der Luft
- höhere Kolbengeschwindigkeit durch höhere Luftgeschwindigkeit
- +F und v stufenlos einstellenbar
- +ohne Beschädigungen überlastbar
- +Luft ist kostenlos
- +unempfindlich gegenüber magnetischen Impulsen
- -genaue Positionen nur mit festen Anschlägen
- -Entweichen komprimierter Luft macht Lärm
- -Pneumatikbehälter müssen regelmäßig gewartet werden -> teuer
71
Künstliche Muskeln: Aufbau
- 1. aufblasbaren Gummi
- 2. Netzhülle
- 3. Sehnenartige Strukturen am Ende
72
Künstliche Muskeln: Funktionsprinzip
- 1. Luft dringt in aufblasbares Gummi
- 2. Netzhülle verhindert weiteres Ausdehnen des aufblasbaren Gummi
- 3. Netzhülle dehnt sich mit aus
- 4. Sehnenartige Strukturen am Ende ziehen sich zusammen
- 5. Aktuatoren verkürzen sich
- 6. Spannung entsteht
73
Künstliche Muskeln: Anwendung
- 1950 für Prothesen
- 1980 als Rubbertuator bekannt
- aktuell in UK für Roboter Herstellung
74
Künstliche Muskeln: Beispiele
- IFAM-Spinnenroboter
- Fest-Fluider Muskel:
- Aus Angelschnur und Nähgarn
- Piezo-Aktuatoren
- Squiggle-Motor
75
Künstliche Muskeln Fest-Fluider Muskel:
verwendet Membran-kontraktionssystem
76
Künstliche Muskeln Aus Angelschnur und Nähgarn:
- können sich zu 49% zusammenziehen
- hohe Belastbarkeit
- Nutzung von Wärme für Kontraktion
77
Künstliche Muskeln Piezo-Aktuatoren:
- erzeugt Ladung bei Verformung
- geringe Wege - hohe Kräfte
- Keine zusätzliche Energie um Position zu halten
78
Künstliche Muskeln Squiggle-Motor:
Mehrere Piezoelemente treiben eine Welle an
79
Aerogel
- geringere Dichte unter Feststoffen
- abgeleitet durch Gel mit Gasförmigen statt flüssigen Komponenten
80
Kohlenstoff-Nanoröhren
stärkstes und steifstes entdeckten Material
81
Intelligente Materialien:
- Shape Memory Alloys
- Elektro Active Polymere
- Elektroaktive Keramik
82
Shape Memory Alloys
- +große Kraft bei kleiner Fläche/Gewicht
- -nicht lineares Verhalten
- -hoher Stromverbrauch
- -Lange Abkühlungszeit
83
Elektro Active Polymere
- +Leichtes Gewicht
- + Nutzung als Sensor
- +Leichte Verformbarkeit
- -schwer zu modellieren und zu kontrollieren
84
Elektroaktive Keramik
- +kurze Verfahrwege
- +hohe Kräfte
- -zusätzlicher Controller ist nötig
85
Was ist ein Roboter?
- Maschiene -> führt Arbeit des Menschen aus
- führt physische Arbeit aus -> Computerproramme sind keine Roboter
- Mehrzweckhandhabungsgeräte -> an Aufgaben anpassbar
- können ortsfest oder mobil sein
86
Welche Roboter gibt es
- Roboter mit festem Ablauf (schweranpassbar ,z.B. Autoproduktion)
- Roboter mit bestimmter Anzahl an Arbeiten in variabler Folge
- Playback Roboter (speichert Bewegungsabläufe)
- Numerisch gesteuerte Roboter
- Intelligente Roboter
87
Intelligente Roboter
- Wahrnehmung über Sensoren
- Auswerten von Algorithmen und Modellen
- lösen von Aufgaben, auch bei veränderter Umwelt
- eigenständige Verhaltensweise
88
Künstliche Intelligenz
- starke KI
- schwache KI
- symbolische KI
- subsymbolische KI
89
Starke KI
- umfasst eigene flexible Intelligenz
- in der Lage selbstständig eigene Probleme zu lösen
90
Schwache KI
- Erkennung von Bild, Text und Sprache
- intelligente Werbung
- Navigationssysteme
91
subsymbolische KIEntscheidu
- Datengetrieben
- Deep-Learning
- Entscheidungsgrundlage nicht immer transparent
92
Deep-Learning
- basiert auf steigender Rechenleistung
- statisches Verfahren
- leitet aus Daten oder Regeln Muster ab
93
symbolische KI
- Regel-/Expertensysteme
- Entscheidung erfolgt nach Regeln (transparent)
94
Maschinelles Lernen (ML)
- Sammlung von Methoden der KI
- keine systemathisch-mathematische Beschreibung
- KI nur durch permanentes Wiederholen von Prozessen möglich
- ist ein Teilgebiet der KI
95
Maschinelles Lernen in der Medizin
- -benötigt große Mengen an strukturierten und standardisierten Daten
- -Ergebnis nur so gut, wie die Daten
- -wem gehören die Daten
- -schlechte Verfügbarkeit/Verwertbarkeit/Verknüpfbarkeit von Datensilos
- -in Reha Anwendungen werden zusätzlich heterogene Daten benötigt
96
Datenebenen
- Mikroebene (Individuell KI-basierter Heilplan)
- Mesoebene (Vernetzung der Einrichtungen/KI-unterstütztes Case-Management)
- Makroebene (politische Steuerung und digitaler Nachlass)
97
Vorteile KI-Roboter
- Einsatz in unzugänglichen Gebieten
- nötig bei Robotern mit komplexer Konstruktion (humanoide- /lauf- Roboter)
- Selbstständiges Agieren erfordert Verständnis der Aufgabe(n), Kompetenzanalyse, Lernfähigkeit
- Lernen aus Fehlern
98
Auslöser Robotik-Boom:
- schnelle Hardware
- hohe Funktionalität der KI-Algorithmen
99
Roboter gestützte Rehabilitation
- Master-Slave System (Spiegeltherapie)
- Teach-in (genaue Wiederholung)
- EMG:kontrollierte Bewegungsauslösung
- Gewichtskompensastion
100
Kann KI ohne Körper existieren?
viele KI sind nur statische Verfahren zur Datenanalyse
101
Risiken von KI:
- Fehlerhafe Entscheidungen
- Risiken für die Versorgungsqualität
- Ethische Konflikte
102
Risiken von KI Fehlerhafe Entscheidungen
- Risiko im Einsatz von ML-Methoden
- Biase AI - Datenauswahl
- Black Box AI-Algorithmus
103
Risiken von KI Risiken für die Versorgungsqualität
- fehlende Kompetenz der Anwender
- Reduziert des sozialen Kontakte (Pfleger, Angehörige)
104
Risiken von KI Ethische Konflikte
- kann der Arzt sich über die KI hinweg setzen?
- Wer trifft die Entscheidungen?
- Wer ist verantwortlich?
105
Digitales Abbild
- Biometrische Daten
- zur individualisierung notwendig
- digitales Bild = genauso Einzigartig wie der Mensch? (reicht eine Anonymisierung?)
106
Sicherheitsmechanismen
- User (Two-Person-Rule, Dokumentation)
- Hardware (Emergency-OFF, Mechanical Limits)
- Low-Level (Torque-Limits, Joint-Limits, Communication Loss)
- Mid-Level (Torque-Limits, System tuning)
- High-Level (Monitoring, Visualisierung)
107
Akzeptanz von KI
bei vielen Potentiellen Anwendern nicht vorhanden -> Systeme werden nicht genutzt
108
Herausforderungen von Handprothesen:
- abhängig von kosmetischen Aspekten
- abhängig von der Funktionalität (nicht nur greifen)
- abhängig von dem Gewicht
- abhängig von der Benutzerfreundlichkeit
- verwendet generell nur bipolare Elektrodenmodule mit integrierter Signalverarbeitung
109
Klassische Steurung von Handprothesen mittels EMG
- 2 Elektroden auf antagonistischen Muskeln
- Geschwindigkeit/Greifkraft ~ Stärke des EMG
- -Funktionen nur getrennt ansteuerbar (langsam)
110
Probleme der klassischen Steurung von Handprothesen mittels EMG
oft sind nicht genug unterscheidbare EMG-Signale vorhanden
111
Mustererkennungsverfahren EMG-Steuerung:
- Close-Loop-Control
- Datensegmentierung
- Merkmalsgewinnung
112
Mustererkennungsverfahren EMG-Steuerung: Close-Loop-Control
Es wird immer neues Feedback gegeben, immer neue Daten führen zu immer wieder nachtrainierten Modelle
113
MustererkennungsverfahrenEMG-Steuerung: Datensegmentierung
- Datenstrom wird in überappende Signalfenster unterteilt, um Features zu extrahieren
- neu: Windowing-Technik: Fenster können angrenzen oder überlappen (beschleunigt, machts aber auch rechenintesiver)
114
Mustererkennungsverfahren EMG-Steuerung: Merkmalsgewinnung (Ansätze zur Merkmalsextraktion)
- 1. Zeitbereich (Amplitude
- 2.Frequenzbereich (Powerspektrum)
- 3. Zeitskalenbereich (wavelength)
115
Mustererkennungsverfahren EMG-Steuerung: Ansatz zur Merkmalsextraktion Zeitbereich
- EMG-Amplitudenschätzerauch bei geringer Samplingrate gut
- am einfachsten und am weitesten verbreitet
- root-mean-square [RMS] (funktioniert besser bei starken Kontraktionen, nach Gaußschem Modell)
- mean-absolute-value [MAV] (funktioniert besser bei schwachen Kontrakionen, nach Laplace Modell)
116
Mustererkennungsverfahren EMG-Steuerung: Ansatz zur Merkmalsextraktion Maschinelles Lernen
- Regression
- Klassifikation
117
Mustererkennungsverfahren Regression
- findet anhand einer variablen eine andere heraus
- kein vorheriges festlegen der Klassen notwendig
- lässt gleichzeitge Kontrollen der DoFs unabhängig voneinander zu
- Auswahl der Merkmale wichtig
- regelt meist Position oder Geschwindigkeit
- adaptiver autoregressiver Filter Algorithmus kombiniert beide Kontrollen
- 3 Modalitäten: US, FMG, EIT
118
Mustererkennungsverfahren Klassifikation
- Beobachtung in vordefinierte Kategorien einsortieren
- lineare und nicht lineare Ansätze
- Merkmalsreduzierung: oft vor Training nötig (Principal Component Analysis)
119
Datenanalyse von EMG-gesteuerten Hand-Prothesen
- Einfache Ridge Regression [RR] (nutzt verschiedene Methoden zur Merkmalsauswahl -> kombinierte Bewegung ohne Training möglich)
- US-Daten (zu groß für RR, reduziert auf Region of Interest Gradient, Matrize wird in kleinerer Größe neuskaliert)
120
Arten von Feedback von EMG-gesteuerten Hand-Prothesen
- bilaterles Spiegeltraining
- virtuelles/visuelles Feedback
- Mechanisches Feedback
- Invasive Stimulation
- Prothesentraining bei "Gesunden"
121
bilaterles Spiegeltraining als Feedback von EMG-gesteuerten Hand-Prothesen
Nutzer macht die Bewegung mit dem gesunden Arm -> Prothese spiegelt diese
122
virtuelles/visuelles Feedback von EMG-gesteuerten Hand-Prothesen
System entwickelt visuelle Darstellung der Bewegung
123
Mechanisches Feedback von EMG-gesteuerten Hand-Prothesen
vibroaktile Stimulation (zur besseren Einschätzung der Kraft)
124
Invasive Stimulation als Feedback von EMG-gesteuerten Hand-Prothesen
von Nerven durch invasive Elektroden übertragen
125
Ansteuerung von Prothesen mittels EMG: Mensch als lernendes System
- Benutzer Adaption verbessert Anwendbarkeit
- ermöglicht Echt-Zeit-Feedback
- Training ermöglicht es Skills zu automatisieren
126
Ansteuerung von Prothesen mittels EMG: Zwei-Lerner-Problem
- Co-Adaption geht nur online
- beide konvergierenn zu gemeinsamer Lösung
- Mensch gleicht Schwächen der Maschiene aus
127
Ansteuerung von Prothesen mittels EMG: Mensch als lernendes System Herausforderungen
- Transfer in Anwendung ist zögerlich
- Nicht-Stationarität der EMG-Signale bildet Probleme (Rekalibrierung und Nachtraining muss alltagstauglich sein)
- Langzeituntersuchung notwendig (>8h pro Tag)
- Tests unter realen Bedingungen müssen mehr Beachtung finden
128
Querschnittskähmung Definition und Ursachen
- Unterbrechung der Nervenleitung im Rückenmark
- Ursachen: Verletzung des Rückenmark, Tumor, Erkrankungen wie Multiple Sklerose
129
Arten von Reflexen und zentralen Verhaltens-Mustergeneratoren
- Monosymnaptischer Reflex (Patella-Sehnen-Reflex)
- Polysynaptischer Reflex (weg-zieh-Reflex)
- Reflexantwort bei passiver Dehnung
- Beuge-Rückzieh-Reflex
- Katzreflex
- Spinal generierte rythmische motorische Muster (gehen)
- Half-Center-Modell: Reziproke Hemmung (Hemmung des Antagonisten bei Aktivität des Agonisten
130
Verhaltens-Mustergeneratoren in Tieren
- Erforschung, wie das Säugetier an Land kam
- Modellierung verschiedener Lauftypen: Kreuzgang, Passgang
131
Verhaltens-Mustergeneratoren bei Robotern
- Muster für jedes Gelenk
- Bewegung ds Endpunktes
- Gangarten
- Richtungen etc.
132
Ebenen der Hüftrotation beim Menschen
- Flexion-Extension (54°)
- Abduktion-Adduktion (24°)
- Innen-/Außenrotation (16°)
133
Ebenen der Knierotation beim Menschen
- Flexion-Extension
- Bewegungsumfang 67°
134
Ebenen der Knöchelrotation beim Menschen
- Inversion-Eversion (27°)
- Dorsiflexion-Plantarflexion (34°)
135
Gelenksdrehmomente beim Menschen
- Hüfte ~ 1,7 [Nm/kg]
- Knie ~ 1,7 [Nm/kg]
- Knöchel ~ 1,7 [Nm/kg]
136
Biomechanische Analyse des menschlichen Ganges
- Koordiniert durch untere Gliedmaßen (rechtes, linkes Bein) und Becken
- Anzahl an DoFs für den gesamten Gang zu hoch -> muss auf einige beschränkt werden zur Modellierung
137
DoFs zur Modellierung des menschlichen Ganges
- jeweils 3 für Nacken, Schulter, Rücken und Hüfte
- jeweils 2 pro Ellenbogen, Handgelenk und Fußgelenk
- jeweils 1 pro Hand, Knie und Zeh
- 6 für die Position im Raum
138
Design Kriterien für Exoskelette/Roboter Aktuatoren
- Quasi Direktantrieb (QDD) zur Gangunterstützung
- Spezifikation 45Nm, 3,4kg Gewicht
139
Probleme: Exoskelette für untere Extremitäten
- schwer zu bauen und zu regeln
- meist werden Krücken und Restfähigkeiten des Patienten zum balancieren benötigt
140
Weiterführende Aspekte der Regelungen für Exoskelette und Prothesen der unteren Extremitäten
- muss sich dem Menschen anpassen
- Impedanzkontrolle ermöglicht "assist-as-needed"
- verschiedene Gangmuster müssen eingegeben oder erkannt werden
- Umgebungsfrüherkennung wichtig
- EMG-Daten zur Erkennung von Ermüdung
- komplexe Gangmuster werden erforscht (z.B. Rumba tanzen)
141
Schlaganfall: Ursache und Symptome
- Unterbrechung der Blutzirkulation -> Schäden der grauen Substanz
- Symptome: Sprachverlust, Bewusstseinsverlust, kognitive Einschränkungen, Lähmung
142
Transfer von Reha-Therapien für Schlaganfälle auf Exoskelette
herkömmliche Therapeutische Ansätze werden übertragen und für die Exoskelette optimiert (sind ausschlaggebend für Weiterentwicklung)
143
Vorteile Schlaganfall Rehabilitation mit Exoskeletten
- verschiedene Therapie-Modi: Spiegeltherapie, Einlernen für Wdh., EEG- und EMG- gesteuerte Bewegungsabläufe, Armgewichtskompensation
- einfache HTML-Bedienung
144
Recupera Reha nach Schlaganfall aktueller Stand
- kann 2 Wochen nach dem Schlaganfall beginnen
- Spiegeltherapie, Repetitive Therapie, Intentionsgesteuerte Bewegung
145
Recupera Reha nach Schlaganfall Forschungsstand
- passt sich an Aufmerksamkeitszustand (durch Online-EEG-Analyse und HRI-zeitliche Optimierung) und subjektive Bedürfnisse an
- kontinuierliches LernenAutomatisierte Kennzeichnung von Trainingsdaten
- Classifier-Transfer-Ansätze
- Erkennung von Interaktionsfehlern (stellt fest, ob Roboter-Verhalten als subjektiv richtig wahrgenommen wird, automatisches lernen des erwarteten verhalten)
146
Feedback bei Reha mit Exoskeletten für Schlaganfallspatienten
- Verhalten des Menschen lernen
- Kraft ahnhand von Muskelaktivität vorhersagen und bestimmen (optimale Anpassung von Kraft-Gegenkraft)
147
Assist-as-needed bei Reha mit Exoskeletten für Schlaganfallspatienten
beigebrachte Bewegung wird bei ausreichen Drehmoment ausgeführt
148
nächste Schritte des Assist-as-needed in der SchlaganfallsReha-Therapie
- Trajektoren als Orientierungshilfe
- hoher Drehmoment -> breiter Durchmesser des Krafttunnel
- geringen Drehmoment -> schmaler Durchmesser des Krafttunnel
149
Zukunftsziel des Assist-as-needed in der SchlaganfallsReha-Therapie
selbstbestimmte Bewegung durch Adaption, Kontinuität
150
Recupera-Modell
- 3 Kraft-rehmomentssensorik
- anpassbare Segmente/Segmentlänge
151
Nutzung von Biosignalen in der Schlaganfallsreha mit Exoskeletten
- Muskelaktivität
- Gehirnaktivität
- Augenbewegung
152
Implizite Daten von Biosignalen in der Schlaganfallsreha mit Exoskeletten
erkennen Intention, Zustände, Zustimmung und Widerspruch
153
Explizite Daten von Biosignalen in der Schlaganfallsreha mit Exoskeletten
kommunzieren Intention, Zustände, Zustimmung oder Widerspruch
154
Nutzung von EEG Daten als Biosignale in der Schlaganfallsreha mit Exoskeletten PRO
- nicht invasiv
- hohe zeitliche Auflösung
- preiwerte Geräte
155
Nutzung von EEG Daten als Biosignale in der Schlaganfallsreha mit Exoskeletten CONTRA
- geringe räumliche Auflösung
- empfindlich gegen Rauschen
- stark überlagerte Aktivität
156
Nutzung einer Kombination aus Daten als Biosignale in der Schlaganfallsreha mit Exoskeletten PRO
Kombiniert EEG- und EMG- Daten oder Daten von Augenbewegungen
157
Erweiterung von Interaktionsmöglichkeiten in der Schlaganfallsreha mit Exoskeletten
- gemeinsame Analyse von menschlichen, multimodalen Daten
- automatisches Labeln und Training
158
Schwerkraft-Kompensation durch assist-as-needed in der Schlaganfallstherapie
- Trainingsprogramme basieren auf erlernten Modellen und erkennen Trainingserfolge (z.B. gezieltes Training von Muskelgruppen im All)
- Simulation normaler Schwerkraft
- Imitation von Schwerelosigkeit zu Trainingszwecken
159
"serious Gaming" als spielerische Methode zur Rehatherapie
- Erkennung von Bewegung (Unterscheidet ob Hand öffnet/schließt, Schulter-ellenbogen Bewegung)
- Training im Spiel (hohe Motivation, Eye Tracker, Exoskelett korrigiert)
160
Cloudbasierte Analyse von EEG-Daten im Bereich der Reha mit Exoskeletten
- ermöglicht "just-in-time-support"
- Echtzeit Bewertung von Belastungszuständen
161
Sensomotorische Teletherapie für Schlaganfallspatienten
- Ein Exoskelett steuert das andere an
- Arzt kann Patient bewegen
- Arzt spürt durch Force-Feedback Schwierigkeiten des Patienten
162
Arm-Gewichts-Kompensation in der Rehatherapie
- Masse und Massenzentrum werden geschätzt
- körperliche Anstrengung wird um 26% reduziert
163
Arm-Gewichts-Kompensation in der Rehatherapie Methode 1 (Durchschnitt)
- Masse und Massenzentrum werden geschätzt
- Massenzentrum wird auf Rotationsachsen der Armsegmente gelegt
164
Arm-Gewichts-Kompensation in der Rehatherapie Methode 2 (vollständig)
- Masse und Massenzentrum werden geschätzt durch Sensordaten und Drehmoment
- Kalibrierung mit 2 prädefinierten Posen
- Massenzentrum komplett geschätzt
165
Arm-Gewichts-Kompensation in der Rehatherapie Methode 3 (Gleichgewicht/Equilibrum)
- Gleichgewicht entgegen der Schwerkraft an Manschetten erzeugt
- Berücksichtigung passiver Gelenk-Drehmomente
- Stützkraft Parameter werden berechnet
- Massezentrum auf Rotationsachsen der Armsegmente
166
Arm-Gewichts-Kompensation in der Rehatherapie experimenteller Ansatz
- Kraftsensor im Gelenk
- Massezentrum nicht geschätzt
- nur für Roboter, nicht Menschen (Mesch kann mit einbezogen werden)