Gesamt EA alt
Study these flashcardsFree · spaced repetition · iPhone, Android, Mac & web
All cards
1
Übersetzungsverhältnis Ü als Drehzahl N
$ü=\frac{n*}{n}$
2
$Übersetzungsverhältnis\: Ü\: als\: Winkelgeschwindigkeit \:\omega$
$ü=\frac{\omega*}{\omega}$
3
Übersetzungsverhältnis Ü als Moment M
$ü=\frac{M}{M*}$
4
Übersetzungsverhältnis Ü als Massenträgheitsmoment J
$ü^2=\frac{J*}{J}$
5
Umfang Kreis
$U_{K}=2\pi*r$
6
Fläche Kreis
$A_{K}=\pi*r^2$
7
$Formel \:Massenträgheitsmoment \:J$
$J=m*R^2$
8
$Formel\:\omega$
$\omega=2*\pi*n$
9
$Moment\:mechanisch$
$M=m*g*r$
10
$Winkel\: \varphi$
$\varphi=\frac{x}{r}$
11
$Winkel?\: \dot{\varphi}$
$dot{\varphi}=\frac{v}{r}=\omega$
12
$Winkel?\: \ddot{\varphi}$
$ddot{\varphi}=\frac{v}{r}=\dot{\omega}$
13
$Moment\: Massenträgheit$
$M=J*\omega$
14
$Formel\:Weg\:x$
$x=\frac{1}{2}*a*t^2$
15
$Formel\:Geschwindigkeit\:v$
$v=a*t$
16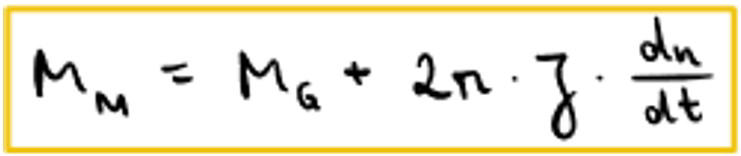
$Formel\:\M_{M}$
17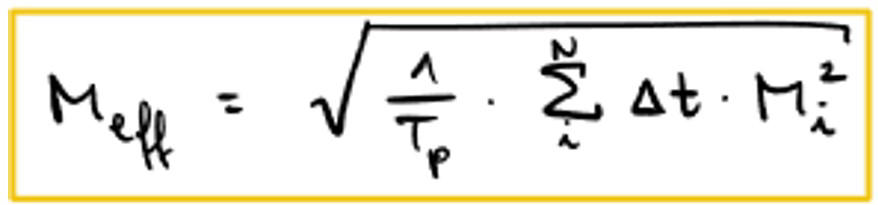
$Formel\:\M_{effektiv}$
18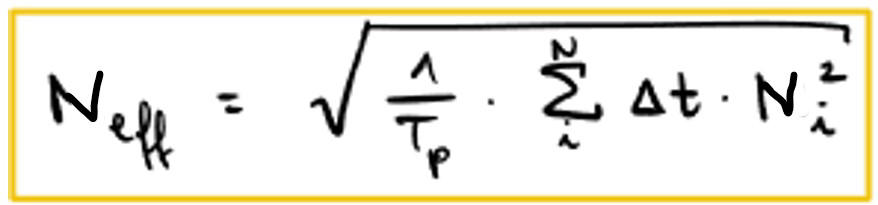
$Formel\:\N_{effektiv}$
19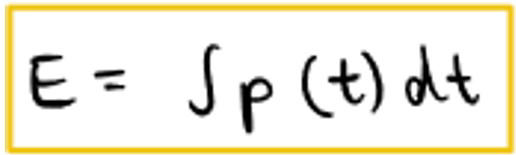
$Formel\:Energie$
20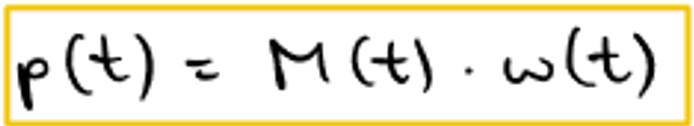
$Formel\:Leistung$
21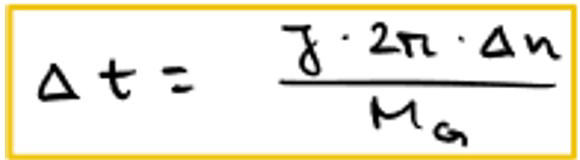
$Formel\:Bremszeit$
22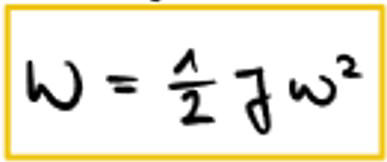
$Formel\:Energie$
23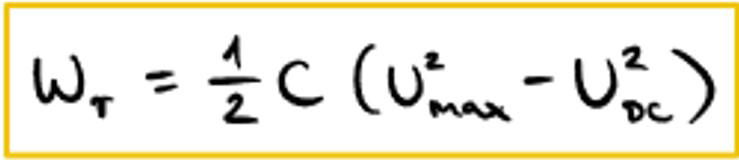
$Formel\:\$
24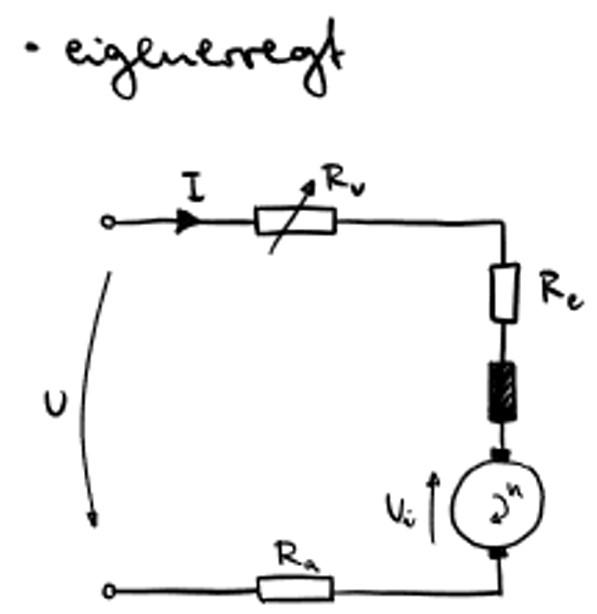
Ersatzschaltbild eigenerregte Gleichstrommaschine
25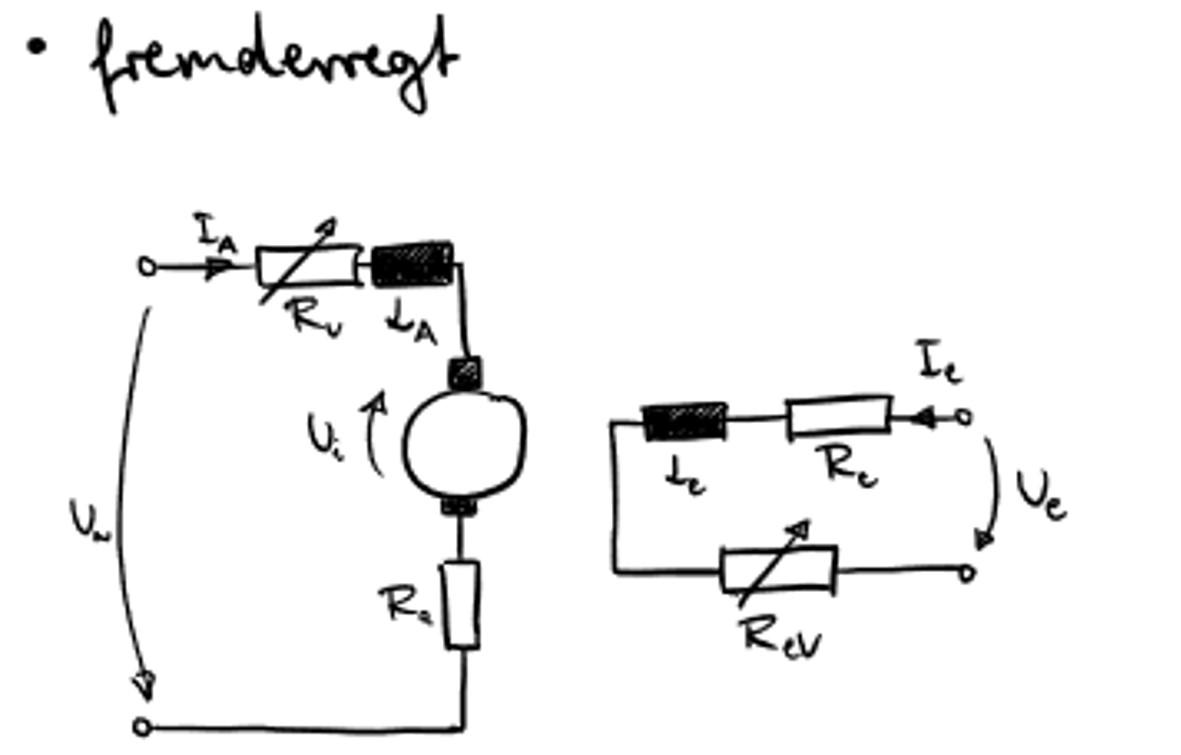
Ersatzschaltbild fremderregte Gleichstrommaschine
26
Ankerspannungsgleichung
$U=I_{A}*R_{A}-U_{i,N}$
27
$Winkelgeschwindigkeit\:\omega$
$\omega=2*\pi*f$
28
$M/n-Gleichung$
$n=\frac{U}{2\pi*c*\Phi}-M_{i}*\frac{R_{A}}{2*\pi*(c*\Phi)^2}$
29
$Nennleistung\:P_{N}$
$P_{N}=M_{N}*2*\pi*n{N}$
30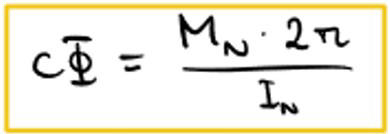
$Formel\: c\Phi$
31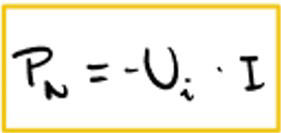
$Formel\: Leistung\: P_{n}$
32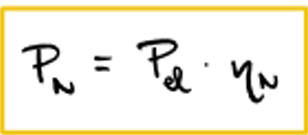
$Formel\:Wirkungsgrad\: Leistung\: P_{n}$
33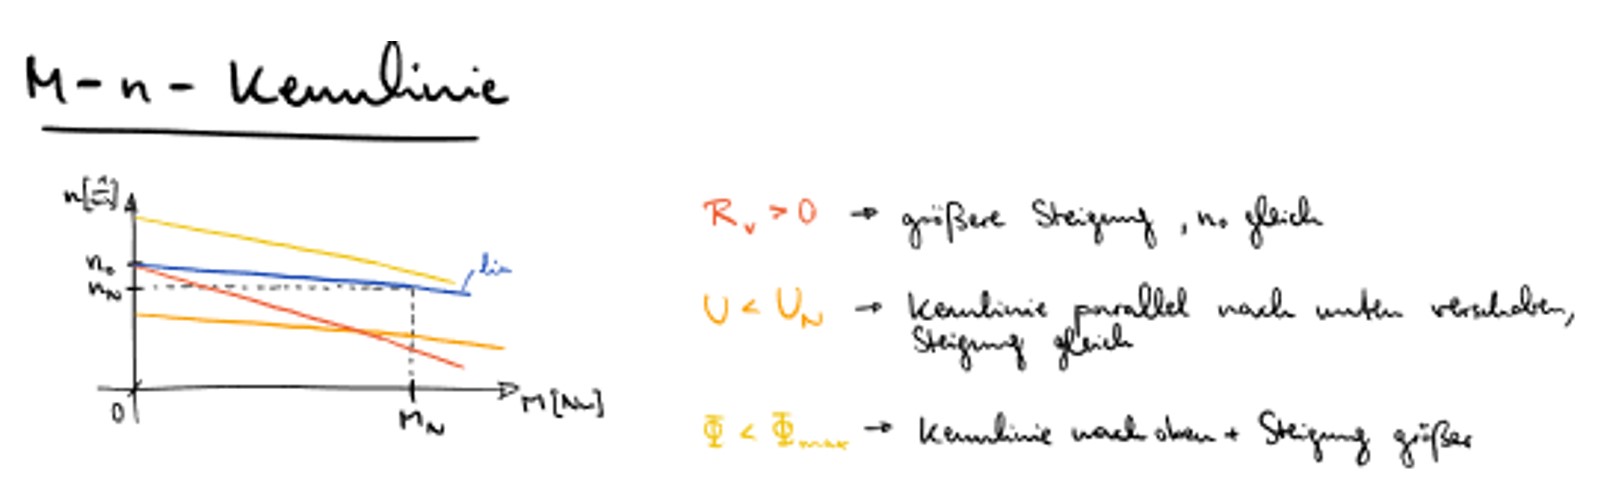
Image occlusion: name the hidden labels
34
$Formel\: Leistung\:(Gleichstrom)\: P_{n}$
$P=U*I$
35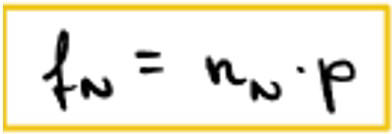
$Formel\:Frequenz$
36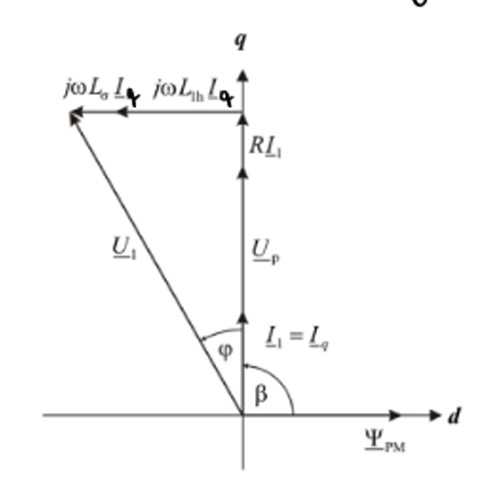
Image occlusion: name the hidden labels
37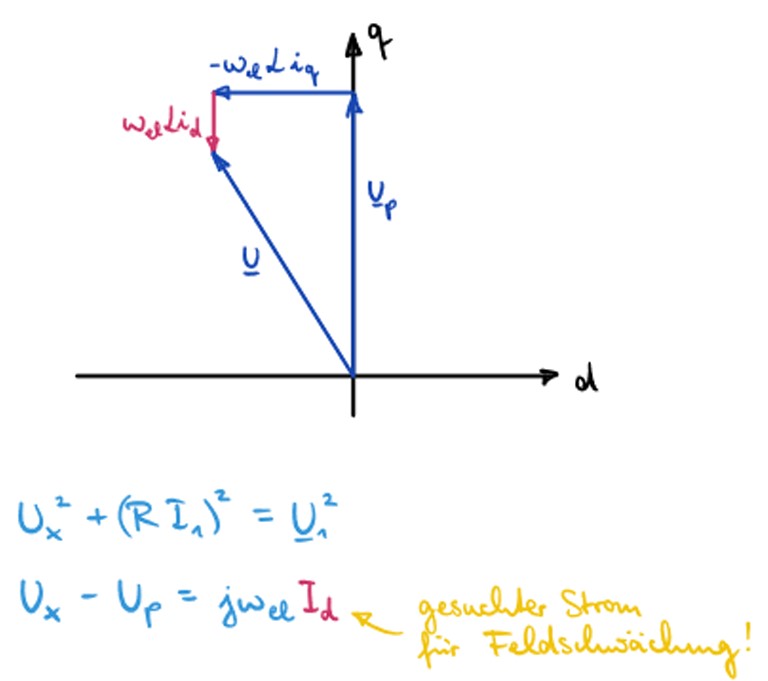
Image occlusion: name the hidden labels
38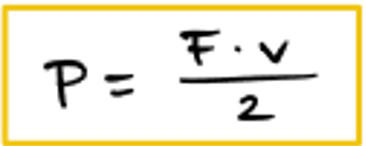
$Formel\:P\:(selten)$
39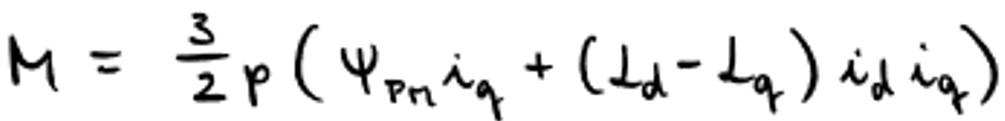
$Formel\:M\:(D-Q-Koordinatensystem)$
40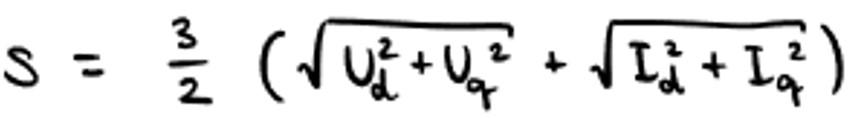
$Formel\:Scheinleistung\:S\:(D-Q-Koordinatensystem)$
41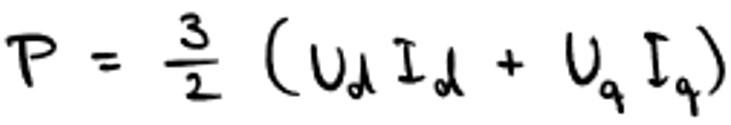
$Formel\:Wirkleistung\:P\:(D-Q-Koordinatensystem)$
42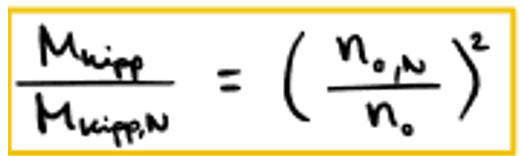
$Verhältnis M/n (Drehstrommotor)$
43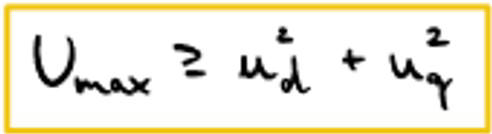
Betriebsgrenze Spannung
44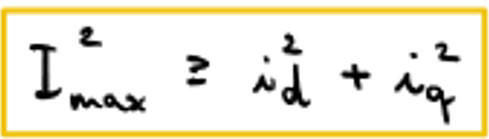
Betriebsgrenze Strom
45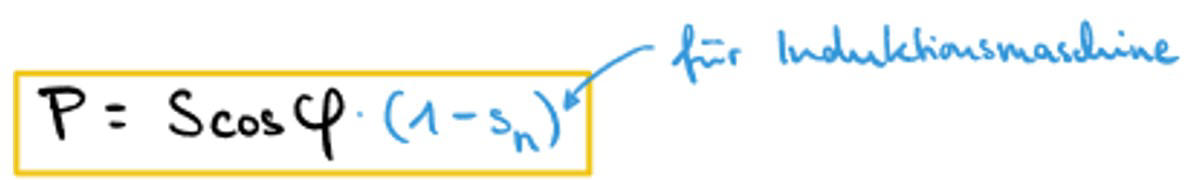
$Formel\:Wirkleistung\:P\:(Drehstrommaschine)$
46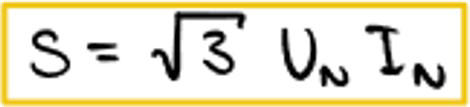
$Formel\:Scheinleistung\:S\:(Drehstrommaschine)$
47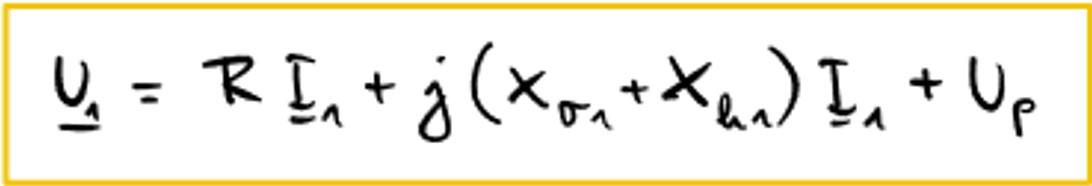
Spannungsgleichung Drehstrommotor
48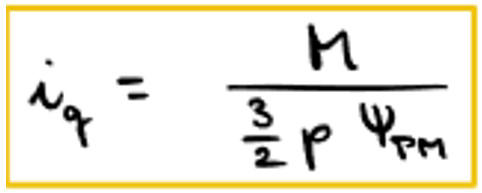
$Formel\:Strom\:i_{q}\:(D-Q-Koordinatensystem)$
49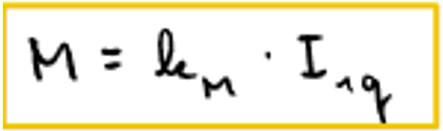
$Formel\:Moment\:M\:mit\:Konstante\:k_{m}\:(Drehstrommaschine)$
50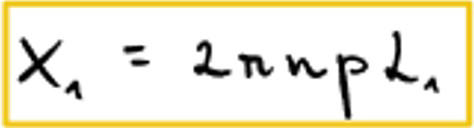
Umrechnung Spule in Ohm
51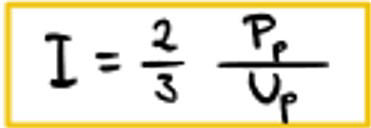
$Formel\:Strom\:I\:(selten)$
52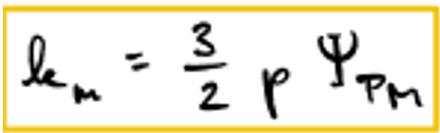
$Formel\:Konstante\:k_{m}\:(Drehstrommaschine)$
53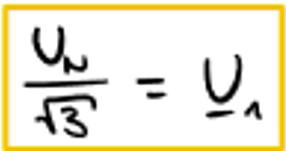
Verhältnis Spannung
54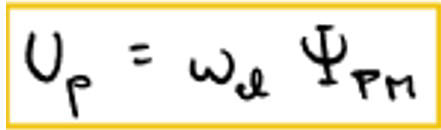
$Formel\:Polradspannung\:U_{p}$
55
$Formel\:U_{q}$
$U_{q}=R*I_{q}+\omega_{el}*\Psi_{pm}$
56
$Formel\:\omega_{el}$
$\omega_{el}=2*\pi*n*p$
57
$Formel\:U_{d}$
$U_{d}=-\omega_{el}*L*I_{q}$
58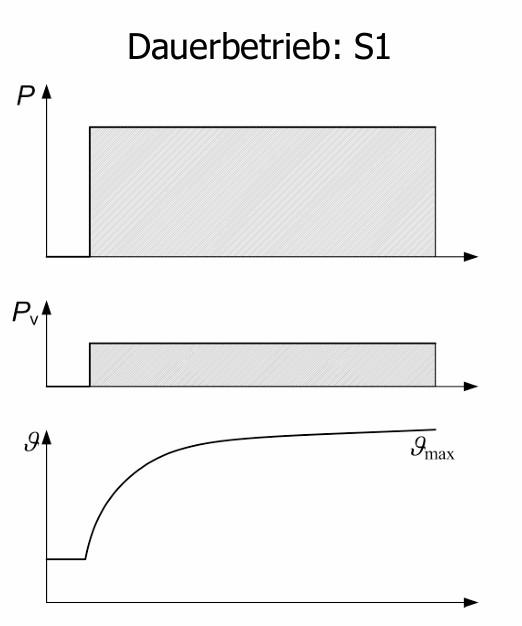
Betriebsart Dauerbetrieb
59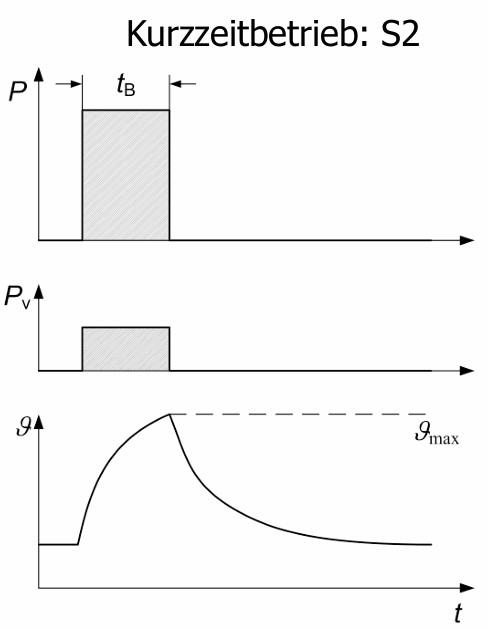
Betriebsart Kurzzeitbetrieb
60 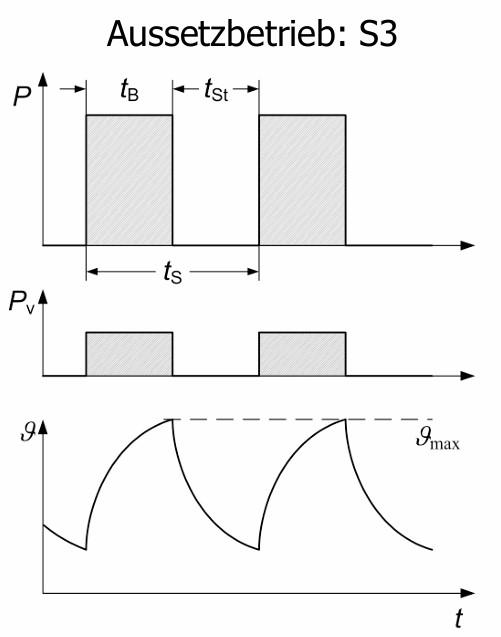
Betriebsart Aussetzbetrieb
61
Lagesensoren
- Resolver
- Inkrementalgeber
62
Stromsensoren
- Hallsensor
- Pearson-Sonde
63
Wie entsteht das Reluktanzmoment?
Das Reluktanzmoment entsteht durch unterschiedliche magnetische Leitwerte in der Längs und Querachse (D-Q-Koordinatensystem)in der Schenkelpolmaschine
64
Was ist das Ziel der Vorlesung "Elektrische Antriebe"?
Eine Einführung in drehzahlveränderliche elektrische Antriebe zu geben, die als mechatronisches System aus Aktoren, Sensoren, einer Steuerungselektronik und leistungselektronischen Stellgliedern aufgebaut sind.
65
Welche Komponenten umfasst ein elektrisches Antriebssystem?
Aktoren, Sensoren, Steuerungselektronik und leistungselektronische Stellglieder.
66
Welche Arten von Lasten werden in der Vorlesung behandelt?
Stationäre Lasten, dynamische Lasten und stabile/labile Betriebspunkte.
67
Welche elektrischen Maschinen werden in der Vorlesung behandelt?
Gleichstrommaschinen, Synchronmaschinen (permanentmagneterregt) und Induktionsmaschinen (Asynchronmaschinen).
68
Welche Rolle spielen Sensoren in einem mechatronischen System?
Sensoren gewinnen Informationen über den Zustand des mechanischen Prozesses und wandeln physikalische Größen in elektrische Signale um.
69
Was sind Aktoren?
Subsysteme, die Kräfte oder Bewegungen im mechanischen Prozess zur Wirkung bringen, basierend auf dem Ergebnis der Informationsverarbeitung.
70
Welche Energieformen können für den Antrieb in mechatronischen Systemen verwendet werden?
Elektrische Energie, hydraulische und pneumatische Energie, sowie Energie aus Verbrennungsmotoren und Turbinen.
71
Warum sind elektromagnetische Kraftwirkungen weit verbreitet?
Wegen der hohen Leistungsdichte.
72
Wofür werden elektrostatische Aktoren hauptsächlich verwendet?
In der Mikrotechnologie, da sie bei gewöhnlichen Abmessungen weitaus schwächer als elektromagnetische Kräfte sind und erst bei Abständen weit unter 1mm interessant werden.
73
Was zeichnet piezoelektrische Kraftwirkungen aus?
Große Kräfte und kleine Stellwege, z.B. zur Feinpositionierung im Mikrometerbereich.
74
Welche Eigenschaften bestimmen maßgeblich die Dimensionierung eines elektrischen Antriebssystems?
Die angetriebenen Lasten und ihre Eigenschaften sowie die mechanischen Komponenten des Antriebssystems.
75
Welche Arten von Stellgliedern werden für Gleichstromantriebe behandelt?
Halbleiterbauelemente, analoge Leistungsverstärker, schaltende Leistungsverstärker (Chopper) und netzgeführte Stromrichter.
76
Welche mechanischen Größen werden in Gleichstromantrieben gemessen?
Drehzahl und Lage.
77
Welche Anforderungen werden an den Betrieb von Gleichstromantrieben gestellt?
Anforderungen an das dynamische Verhalten und die Regelung eines Antriebs mit Gleichstrommaschine.
78
Was sind PMSM?
Permanentmagneterregte Synchronmaschinen.
79
Welche Betriebsgrenzen gibt es bei PMSM ohne Feldschwächung?
Die Betriebsgrenzen sind durch die maximal zulässige Spannung und den maximal zulässigen Strom bestimmt.
80
Wie unterscheiden sich Drehfeldmaschinenregler?
Sie unterscheiden sich in der Art der elektronischen Stellglieder und der Art der Regelung.
81
Was sind die Vorteile von EC-Motoren?
Hohe Effizienz, geringes Gewicht und kompakte Bauweise.
82
Welche Arten von mechanischen Antriebselementen gibt es?
Einmassenmodell und Mehrmassensysteme.
83
Welche Kenngrößen sind für das Betriebsverhalten von Induktionsmaschinen wichtig?
Ersatzschaltbild und Stromortskurve.
84
Welche Betriebsarten gibt es für elektrische Maschinen?
Kurzzeitbetrieb, Aussetzbetrieb, Dauerbetrieb und andere spezifizierte Betriebsarten.
85
Welche Schutzarten gibt es für elektrische Maschinen?
Schutzarten wie IP (Ingress Protection) zur Kennzeichnung des Schutzes gegen Fremdkörper und Wasser.
86
Was versteht man unter dem U/f-Betrieb von Induktionsmaschinen?
Betrieb mit variabler Frequenz bei konstanter Spannungs-Frequenz-Verhältnis.
87
Was ist der Unterschied zwischen stationären und dynamischen Lasten?
Stationäre Lasten haben konstante Arbeitsbedingungen, während dynamische Lasten sich ändern können und zeitabhängig sind.
88
Welche Funktion haben Leistungsschilder an elektrischen Maschinen?
Leistungsschilder geben wichtige technische Daten und Spezifikationen der Maschine an.
89
Was sind die Hauptkomponenten eines elektrischen Antriebssystems?
Elektrische Maschine, leistungselektronische Stellglieder, Steuerungselektronik und mechanische Antriebskomponenten.
90
Welche Rolle spielt die Regelung bei elektrischen Antrieben?
Die Regelung sorgt für die gewünschte Drehzahl und Positionierung des Antriebs.
91
Welche Arten von Leistungsverstärkern gibt es für Gleichstromantriebe?
Analoge und schaltende Leistungsverstärker.
92
Was ist ein netzgeführter Stromrichter?
Ein Stromrichter, der seine Steuerung aus dem Netz bezieht und zur Regelung von Gleichstromantrieben verwendet wird.
93
Welche Vorteile bieten schaltende Leistungsverstärker (Chopper)?
Hohe Effizienz und präzise Regelbarkeit der Ausgangsleistung.
94
Was ist die Aufgabe von Messwandlern in elektrischen Antrieben?
Messwandler messen elektrische und mechanische Größen und wandeln sie in verarbeitbare Signale um.
95
Welche Messmethoden gibt es für die Drehzahlmessung?
Drehzahlmessung kann mittels optischer, induktiver oder Hall-Effekt-Sensoren erfolgen.
96
Was bedeutet Feldschwächung bei PMSM?
Feldschwächung ist die Reduktion des Magnetfeldes zur Erhöhung der Drehzahl über die Nenndrehzahl hinaus.
97
Was sind Reluktanzmomente bei PMSM?
Reluktanzmomente entstehen durch die Anisotropie der Maschine und tragen zum Gesamtdrehmoment bei.
98
Was sind die Hauptvorteile von drehzahlveränderlichen Antrieben?
Energieeinsparung, verbesserte Prozesssteuerung und erhöhte Lebensdauer der Maschine.
99
Welche Arten von Synchronmaschinen werden in der Vorlesung behandelt?
Permanentmagneterregte Synchronmaschinen (PMSM).
100
Wie wird das dynamische Verhalten eines Antriebs mit Gleichstrommaschine beschrieben?
Durch Differentialgleichungen und Regelkreismodelle.
101
Welche Betriebsgrenzen gibt es bei PMSM mit Feldschwächung?
Die Betriebsgrenzen sind erweitert, sodass höhere Drehzahlen erreicht werden können.
102
Welche Bauformen gibt es für elektrische Maschinen?
Verschiedene Bauformen wie B3 (Fußmontage) oder B5 (Flanschmontage).
103
Warum sind thermische Modelle wichtig für elektrische Maschinen?
Um die Erwärmung und Kühlung der Maschine zu analysieren und sicherzustellen, dass thermische Grenzen nicht überschritten werden.
104
Welche Schutzklassen gibt es für elektrische Maschinen?
Schutzklassen wie Klasse I (geerdet), Klasse II (doppelt isoliert) und Klasse III (Schutzkleinspannung).
105
Welche Normen sind für elektrische Maschinen relevant?
Normen wie IEC, DIN und VDE für die Standardisierung und Sicherheit.
106
Was sind die Aufgaben von leistungselektronischen Umformern?
Die Umformung und Regelung elektrischer Energie in Antriebssystemen.
107
Welche Vorteile bieten netzgeführte Stromrichter?
Einfacher Aufbau und direkte Anbindung an das Versorgungsnetz.
108
Wie werden analoge Leistungsverstärker in Gleichstromantrieben verwendet?
Zur Verstärkung des Steuerstroms für die Regelung des Antriebs.
109
Welche Arten von Drehfeldmaschinen gibt es?
Synchronmaschinen und Asynchronmaschinen (Induktionsmaschinen).
110
Welche Rolle spielt das thermische Modell bei der Dimensionierung elektrischer Maschinen?
Es hilft bei der Bestimmung der maximal zulässigen Betriebstemperaturen und der erforderlichen Kühlung.
111
Warum sind mechanische Antriebselemente wichtig?
Sie übertragen die Kraft und Bewegung von der elektrischen Maschine auf die angetriebene Last.
112
Welche Kenngrößen werden bei der Analyse des Betriebsverhaltens von Drehfeldmaschinen verwendet?
Spannungsgleichungen und Drehmomentkennlinien.
113
Was sind die Hauptaufgaben der Regelung von Induktionsmaschinen?
Sicherstellung der gewünschten Drehzahl und des Drehmoments unter variablen Lastbedingungen.
114
Warum ist die Kenntnis der Schutzarten wichtig für elektrische Maschinen?
Um sicherzustellen, dass die Maschine vor Staub, Wasser und anderen Umweltbedingungen geschützt ist.
115
Welche Betriebsarten werden bei elektrischen Maschinen unterschieden?
Kurzzeitbetrieb, Aussetzbetrieb und Dauerbetrieb.
116
Was sind die Anforderungen an die Regelung elektrischer Drehfeldmaschinen?
Hohe Präzision, schnelle Reaktionszeit und Robustheit gegenüber Störungen.
117
Welche Rolle spielt die Spannungsmessung in elektrischen Antrieben?
Zur Überwachung und Regelung der Betriebsspannung der Maschine.
118
Was ist der Vorteil von feldorientierter Regelung bei Induktionsmaschinen?
Ermöglicht eine unabhängige Steuerung von Drehmoment und Magnetfluss, was zu besseren Regelungseigenschaften führt.
119
Übersetzungsverhältnis Ü als Drehzahl N
$ü=\frac{n*}{n}$
120
$Übersetzungsverhältnis\: Ü\: als\: Winkelgeschwindigkeit \:\omega$
$ü=\frac{\omega*}{\omega}$
121
Übersetzungsverhältnis Ü als Moment M
$ü=\frac{M}{M*}$
122
Übersetzungsverhältnis Ü als Massenträgheitsmoment J
$ü^2=\frac{J*}{J}$
123
Umfang Kreis
$U_{K}=2\pi*r$
124
Fläche Kreis
$A_{K}=\pi*r^2$
125
$Formel \:Massenträgheitsmoment \:J$
$J=m*R^2$
126
$Formel\:\omega$
$\omega=2*\pi*n$
127
$Moment\:mechanisch$
$M=m*g*r$
128
$Winkel\: \varphi$
$\varphi=\frac{x}{r}$
129
$Winkel?\: \dot{\varphi}$
$dot{\varphi}=\frac{v}{r}=\omega$
130
$Winkel?\: \ddot{\varphi}$
$ddot{\varphi}=\frac{v}{r}=\dot{\omega}$
131
$Moment\: Massenträgheit$
$M=J*\omega$
132
$Formel\:Weg\:x$
$x=\frac{1}{2}*a*t^2$
133
$Formel\:Geschwindigkeit\:v$
$v=a*t$