Formeln EA
Study these flashcardsFree · spaced repetition · iPhone, Android, Mac & web
All cards
1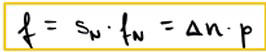
$Frequenzumrichter\: Frequenz$
2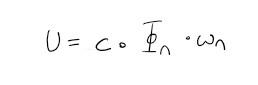
Gleichstrommotor U induziert
3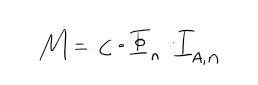
Gleichstrommotor Moment M
4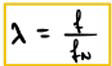
$Frequenzumrichter\: Lambda$
5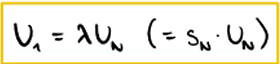
$Frequenzumrichter\: Spannung$
6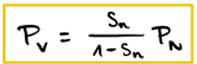
$Frequenzumrichter\: Verlustleistung$
7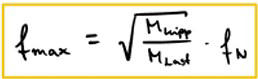
$Frequenzumrichter\: Asynchronmaschine\: Verhältnis \:f$
8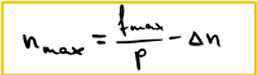
$Frequenzumrichter\: maximale Drehzahl$
9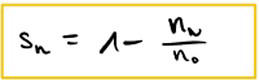
$Frequenzumrichter\:Bemessungsschlupf$
10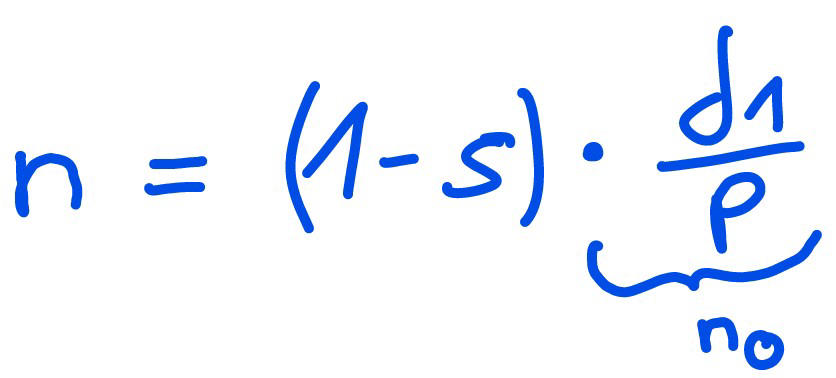
$Frequenzumrichter\: Drehzahl$
11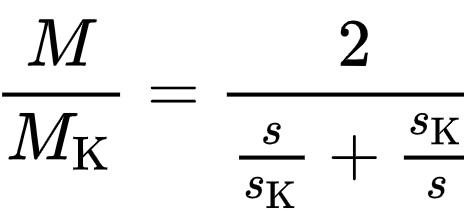
$Frequenzumrichter\: Kloss'sche \: Formel$
12
$Frequenzumrichter\: Lambda\:(Moment)$
$\lambda^2=\frac{M_{kipp}}{M_{Last}}$
13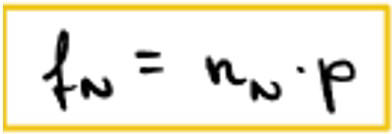
$Formel\:Frequenz$
14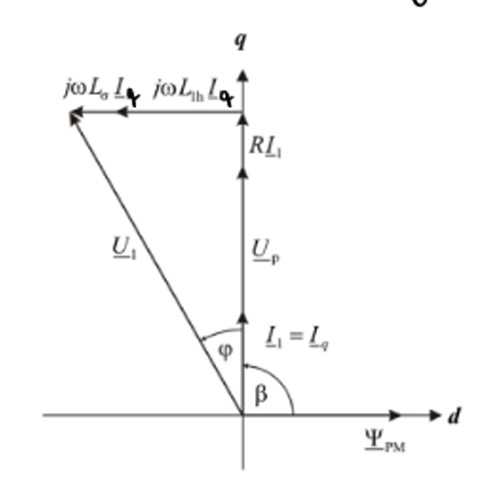
Image occlusion: name the hidden labels
15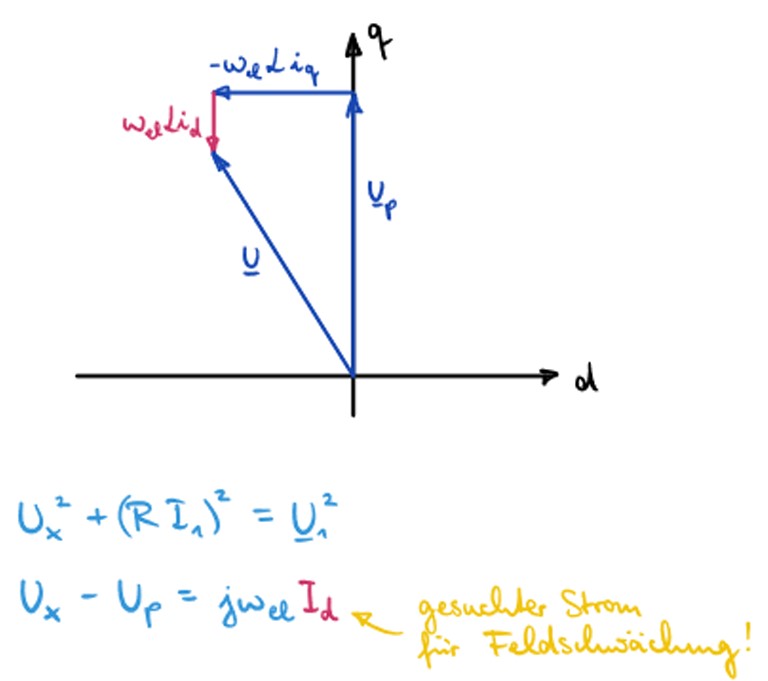
Image occlusion: name the hidden labels
16
$Formel\:P\:(selten)$
$P=F*v$
17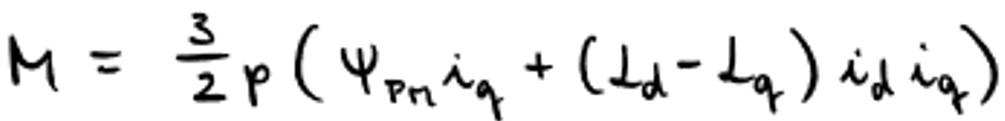
$Formel\:M\:(D-Q-Koordinatensystem)
18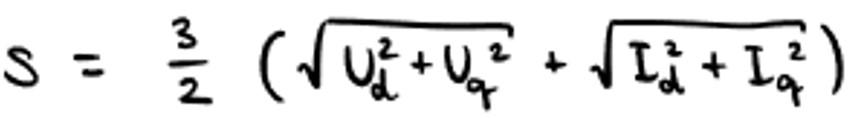
$Formel\:Scheinleistung\:S\:(D-Q-Koordinatensystem)$
19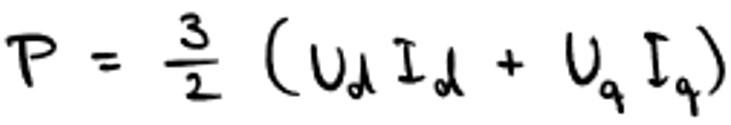
$Formel\:Wirkleistung\:P\:(D-Q-Koordinatensystem)$
20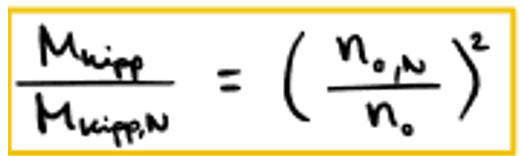
$Verhältnis\: M/n \: (Drehstrommotor)$
21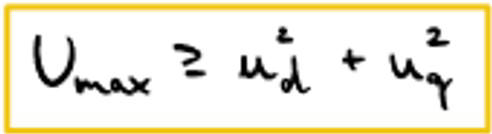
Betriebsgrenze Spannung
22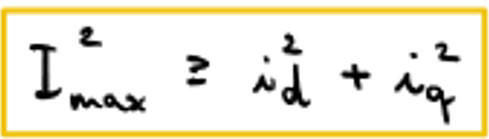
Betriebsgrenze Strom
23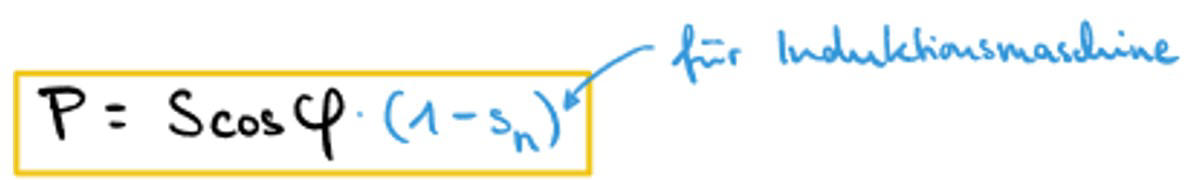
$Formel\:Wirkleistung\:P\:(Drehstrommaschine)$
24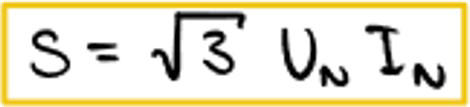
$Formel\:Scheinleistung\:S\:(Drehstrommaschine)$
25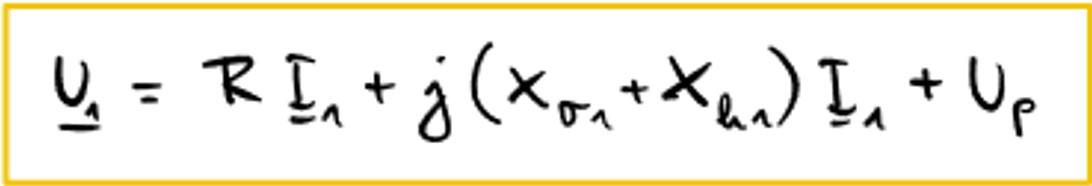
Spannungsgleichung Drehstrommotor
26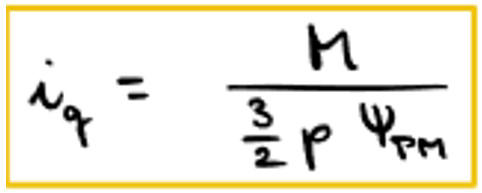
$Formel\:Strom\:i_{q}\:(D-Q-Koordinatensystem)$
27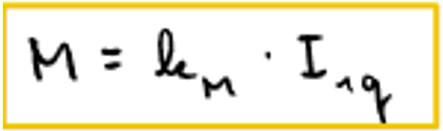
$Formel\:Moment\:M\:mit\:Konstante\:k_{m}\:(Drehstrommaschine)$
28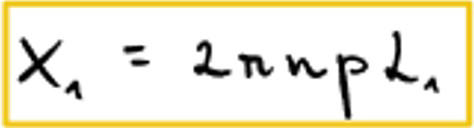
Umrechnung Spule in Ohm
29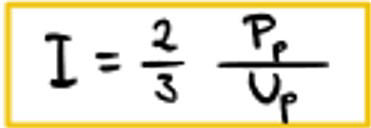
$Formel\:Strom\:I\:(selten)$
30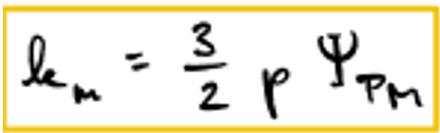
$Formel\:Konstante\:k_{m}\:(Drehstrommaschine)$
31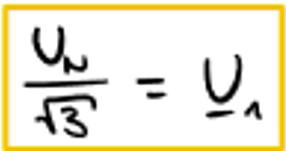
Verhältnis Spannung
32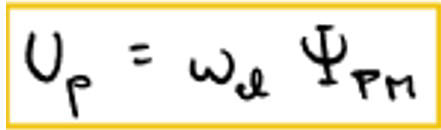
$Formel\:Polradspannung\:U_{p}$
33
$Formel\:U_{q}$
$U_{q}=R*I_{q}+\omega_{el}*(\Psi_{pm}+L*I_{d})$
34
$Formel\:\omega_{el}$
$\omega_{el}=2*\pi*n*p$
35
$Formel\:U_{d}$
$U_{d}=-\omega_{el}*L*I_{q}$
36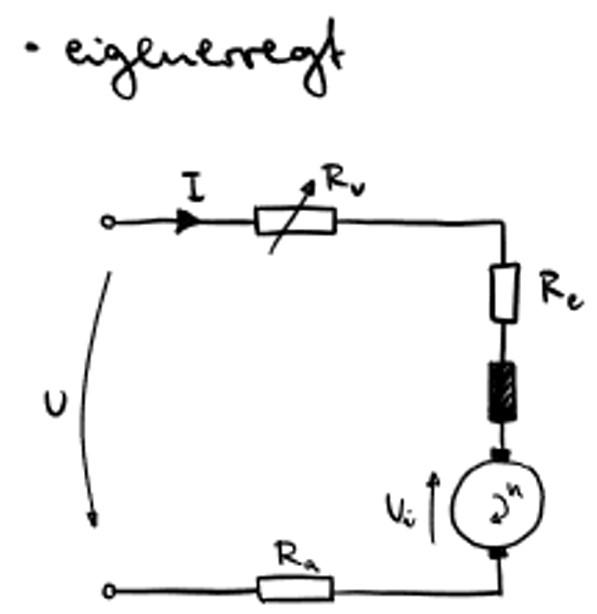
Ersatzschaltbild eigenerregte Gleichstrommaschine
37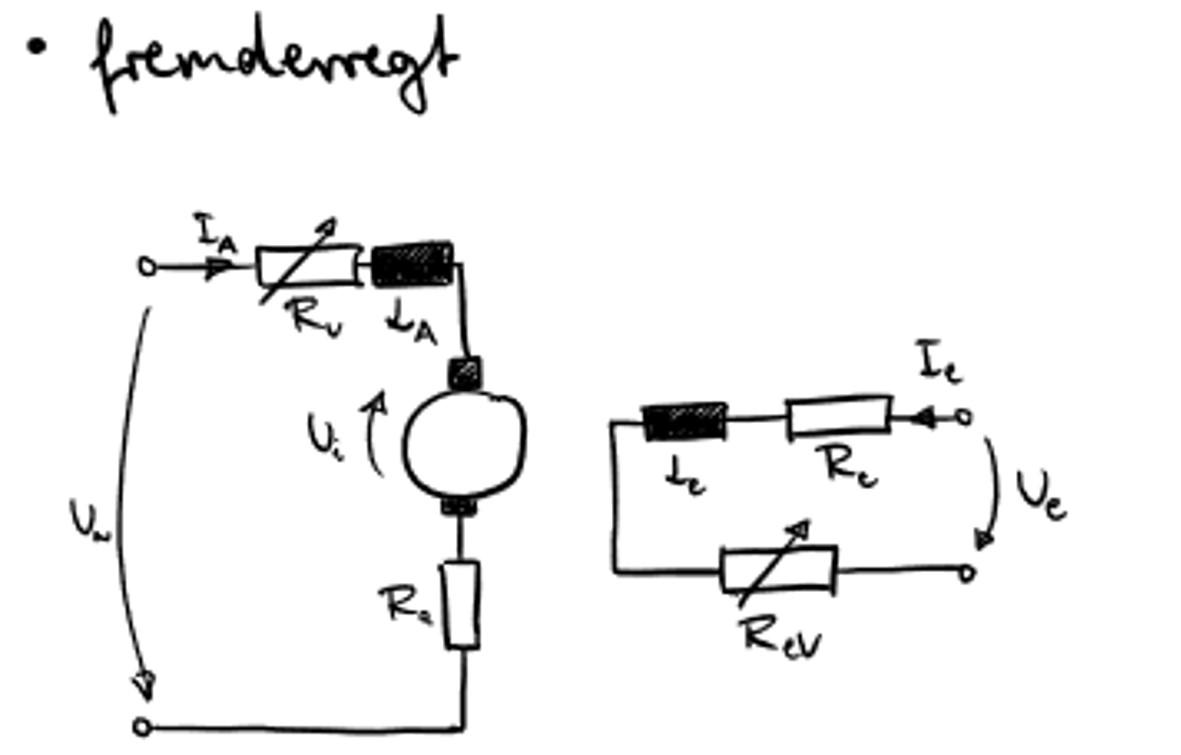
Ersatzschaltbild fremderregte Gleichstrommaschine
38
Ankerspannungsgleichung
$U=I_{A}*R_{A}-U_{i,N}$
39
$Winkelgeschwindigkeit\:\omega$
$\omega=2*\pi*f$
40
$M/n-Gleichung \: Gleichstrommotor$
$n=\frac{U}{2\pi*c\Phi}-M_{i}*\frac{R_{A}}{2\pi*(c\Phi)^2}$
41
$Nennleistung\:P_{N}$
$P_{N}=M_{N}*2*\pi*n_{N}$
42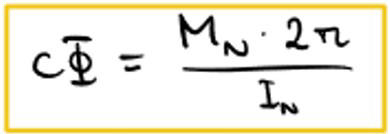
$Formel\: c\Phi$
43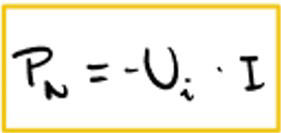
$Formel\: Leistung\: induziert \:P_{n}$
44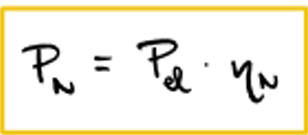
$Formel\:Wirkungsgrad\: Leistung\: P_{n}$
45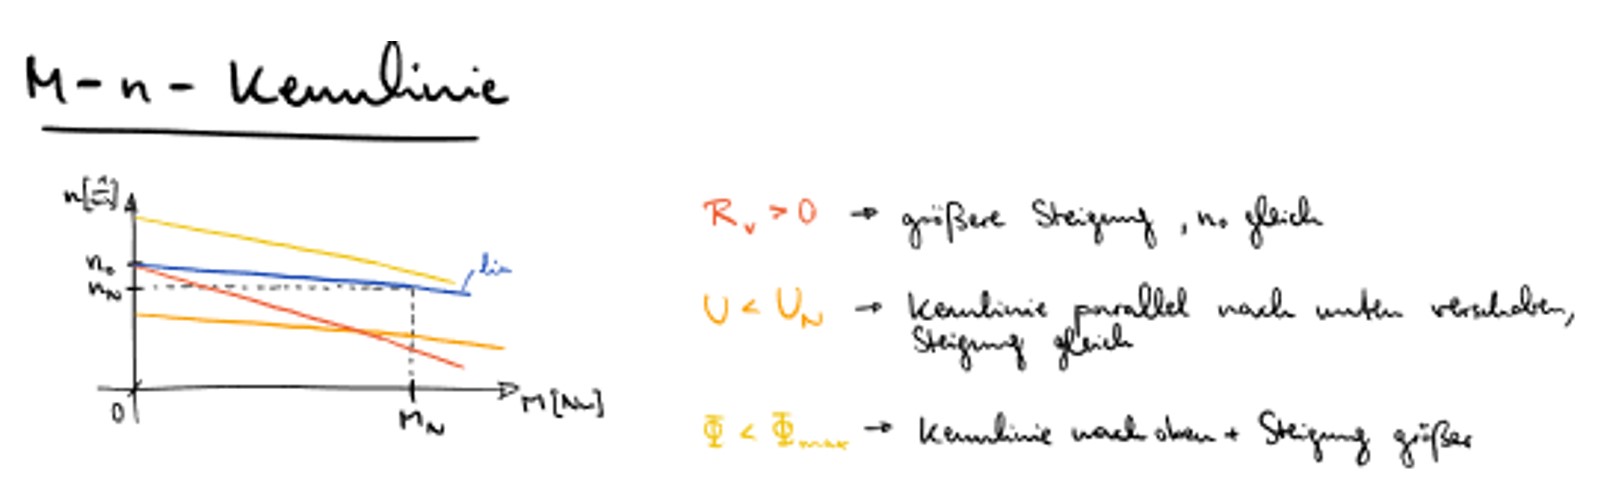
Image occlusion: name the hidden labels
46
$Formel\: Leistung\:(Gleichstrom)\: P_{n}$
$P=U*I$
47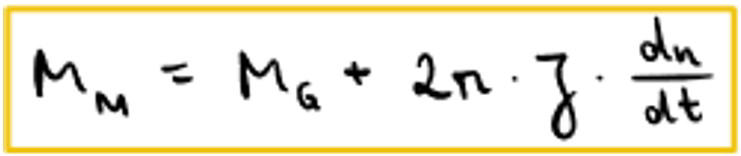
$Formel\:M_{M}$
48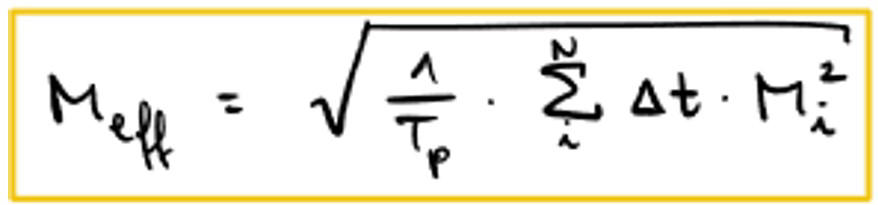
$Formel\:M_{effektiv}$
49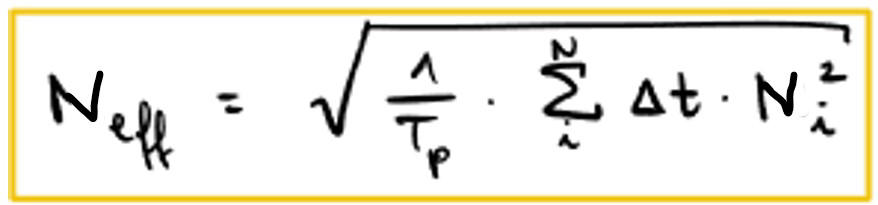
$Formel\:\N_{effektiv}$
50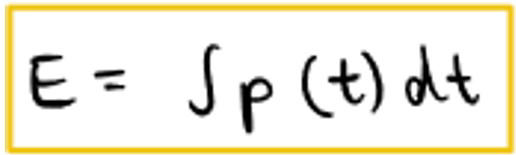
$Formel\:Energie$
51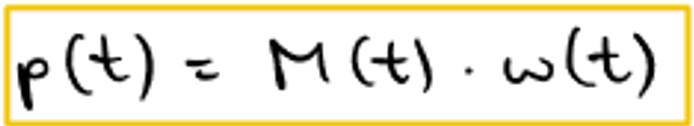
$Formel\:Leistung$
52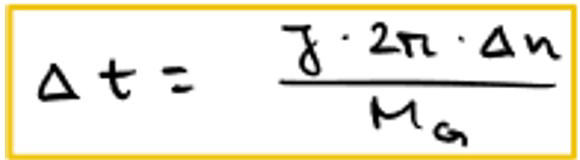
$Formel\:Bremszeit$
53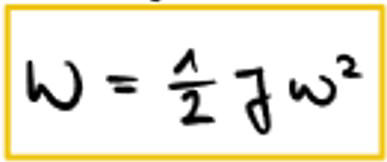
$Formel\:Energie$
54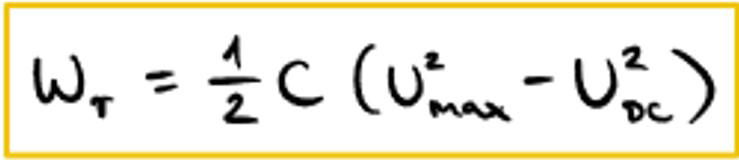
$Formel\: Energie \: Kondensator$
55
Übersetzungsverhältnis Ü als Drehzahl N
$ü=\frac{n*}{n}$
56
$Übersetzungsverhältnis\: Ü\: als\: Winkelgeschwindigkeit \:\omega$
$ü=\frac{\omega*}{\omega}$
57
Übersetzungsverhältnis Ü als Moment M
$ü=\frac{M}{M*}$
58
Übersetzungsverhältnis Ü als Massenträgheitsmoment J
$ü^2=\frac{J*}{J}$
59
Umfang Kreis
$U_{K}=2\pi*r$
60
Fläche Kreis
$A_{K}=\pi*r^2$
61
$Formel \:Massenträgheitsmoment \:J$
$J=m*R^2$
62
$Formel\:\omega$
$\omega=2*\pi*n$
63
$Moment\:mechanisch$
$M=m*g*r$
64
$Winkel\: \varphi$
$\varphi=\frac{x}{r}$
65
$Winkel?\: \dot{\varphi}$
$\dot{\varphi}=\frac{v}{r}=\omega$
66
$Winkel?\: \ddot{\varphi}$
$\ddot{\varphi}=\frac{a}{r}=\dot{\omega}$
67
$Moment\: Massenträgheit$
$M=J*\omega$
68
$Formel\:Weg\:x$
$x=\frac{1}{2}*a*t^2$
69
$Formel\:Geschwindigkeit\:v$
$v=a*t$